연구
세 개의 현장, 하나의 도구 — 제조·물류 시스템을 위한 스케줄링, 최적화, 시뮬레이션.
개요
POLAB은 제조·물류 시스템의 스케줄링, 최적화, 시뮬레이션을 연구합니다. 모든 과제는 구조에 대한 질문에서 시작합니다 — 공정이 주기적인가, 자원이 공유되는가, 대기 시간 제약이 있는가. 그 답이 어떤 도구를 쓸지 결정합니다. 목표는 논문에서 끝나지 않고, 현장 엔지니어가 매일 돌릴 수 있는 알고리즘입니다.
- 스케줄링 이론 flow shop · cyclic & reentrant systems · robotic cells · timed Petri nets
- 최적 스케줄의 구조적 성질, 계산 복잡도, 다항 시간 알고리즘 — 가정이 아니라 증명으로. 자원을 공유하는 로봇·챔버·크레인은 시간 페트리넷으로 모델링하고 도달 가능 상태 위에서 탐색합니다.
- 최적화 기법 exact algorithms · metaheuristics · polynomial-time algorithms
- 배정·배치·경로 문제의 정확해 모형(MILP, 제약 프로그래밍)과 구조를 이용한 분해 기법, 정확해가 어려운 규모의 문제를 위한 메타휴리스틱, 문제 구조가 허락할 때의 다항 시간 알고리즘.
- 모델링 · 시뮬레이션 discrete-event simulation · digital twin
- 터미널·조선소·클러스터 툴의 이산사건 모형으로 스케줄이 실제 변동 속에서 버티는지 배포 전에 검증하고, 디지털 트윈으로 모형을 현장과 동기화합니다.
항만 자동화 · 물류
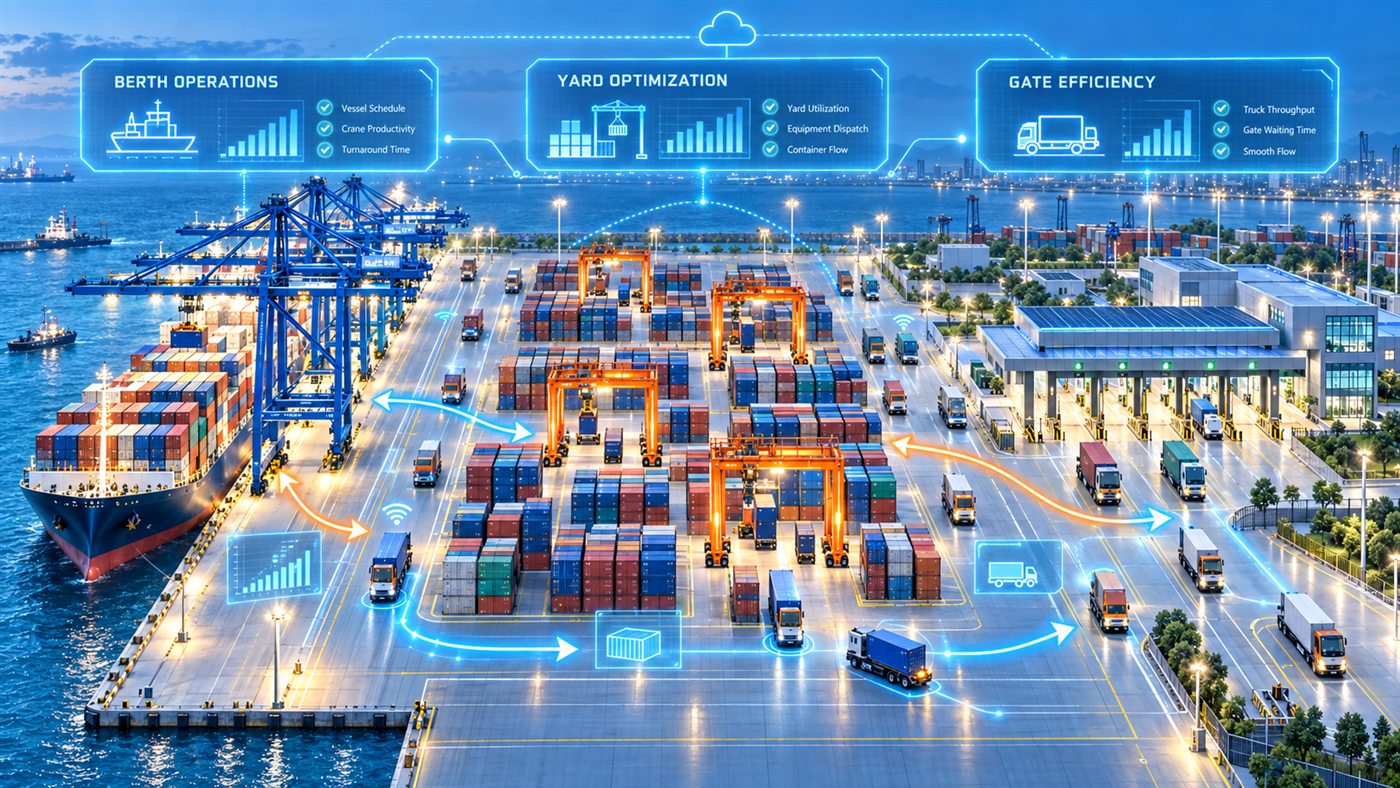
항만 자동화 · 물류 부산 컨테이너 터미널 · 최적화 · 이산사건 시뮬레이션
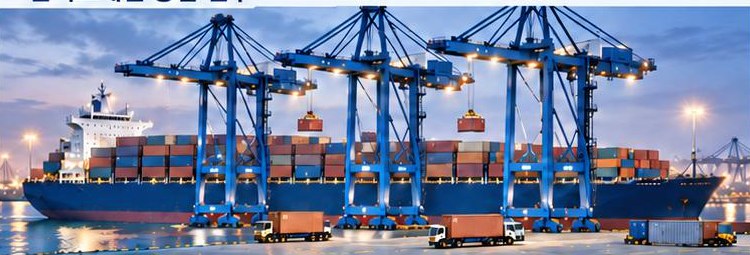
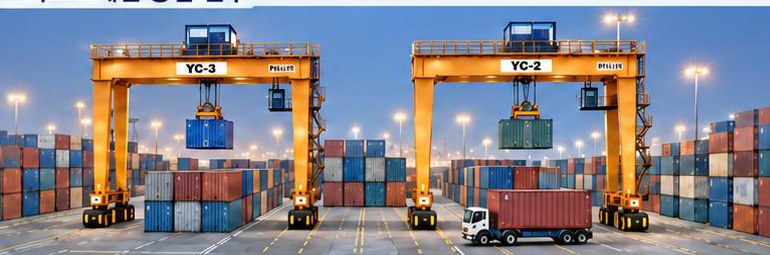
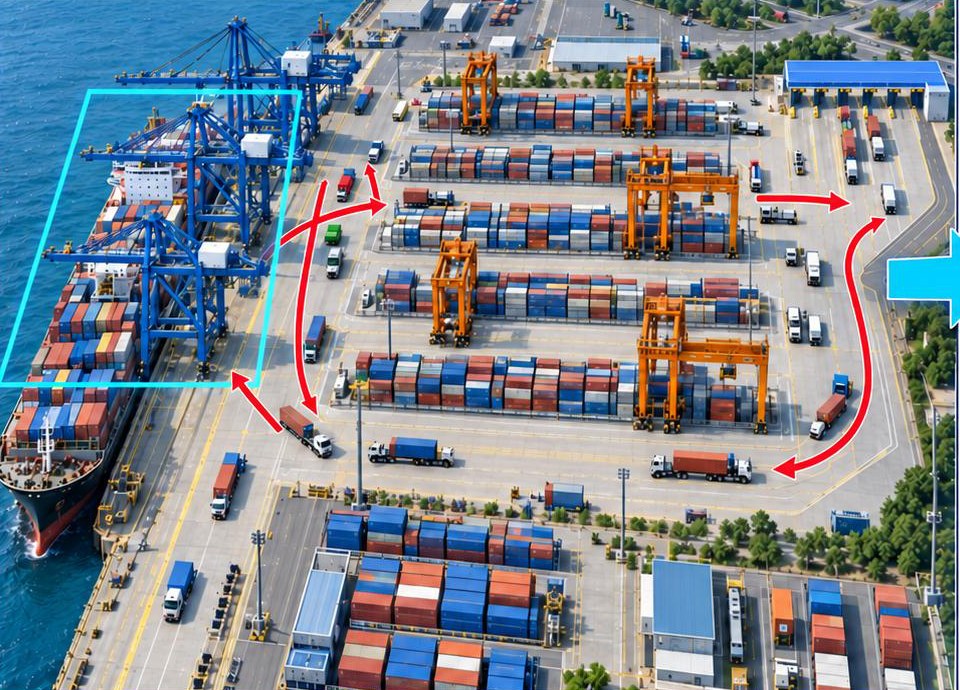
선박이 접안해 떠날 때까지 안벽 크레인, 야드 크레인, 트럭이 같은 공간을 두고 경쟁합니다. 선석 배정, 크레인 작업 순서, 야드 블록 배치, 트럭 배차를 하나의 스케줄링 문제로 다루고, 모든 계획을 시뮬레이터에서 검증합니다.
연구 문제
- 크레인 스케줄링 — 불확실성을 고려한 QC 초기 계획, 지연·고장 시 재최적화, 안전거리 제약을 반영한 실시간 YC 스케줄링.
- 차량 경로 — AGV·야드 트럭 동기화, 동적 배정과 경로 탐색.
- 적재 최적화 — 프리마샬링과 재취급 감소, 신규 반입 위치와 현재 재배치를 함께 계획.
- 성능 진단 — 하한/상한(LB/UB) 기반으로 현재 운영이 생산성 한계에서 얼마나 떨어져 있는지 정량 평가.
파트너 · 재원
- 산업체
- Dongwon Global Terminal Busan, Hanjin Busan Container Terminal, CyberLogitec, Total Soft Bank
- 재원
- NRF Outstanding Young Researcher (2024–2029) — port yard & berth optimization under spatial interference; NIPA META K-PORT intelligent logistics platform (2023–2027)
선박 출항 소요 25 h → 22 h
안벽 크레인 가동률 80% → 90%
조선 · 조선기자재 제조
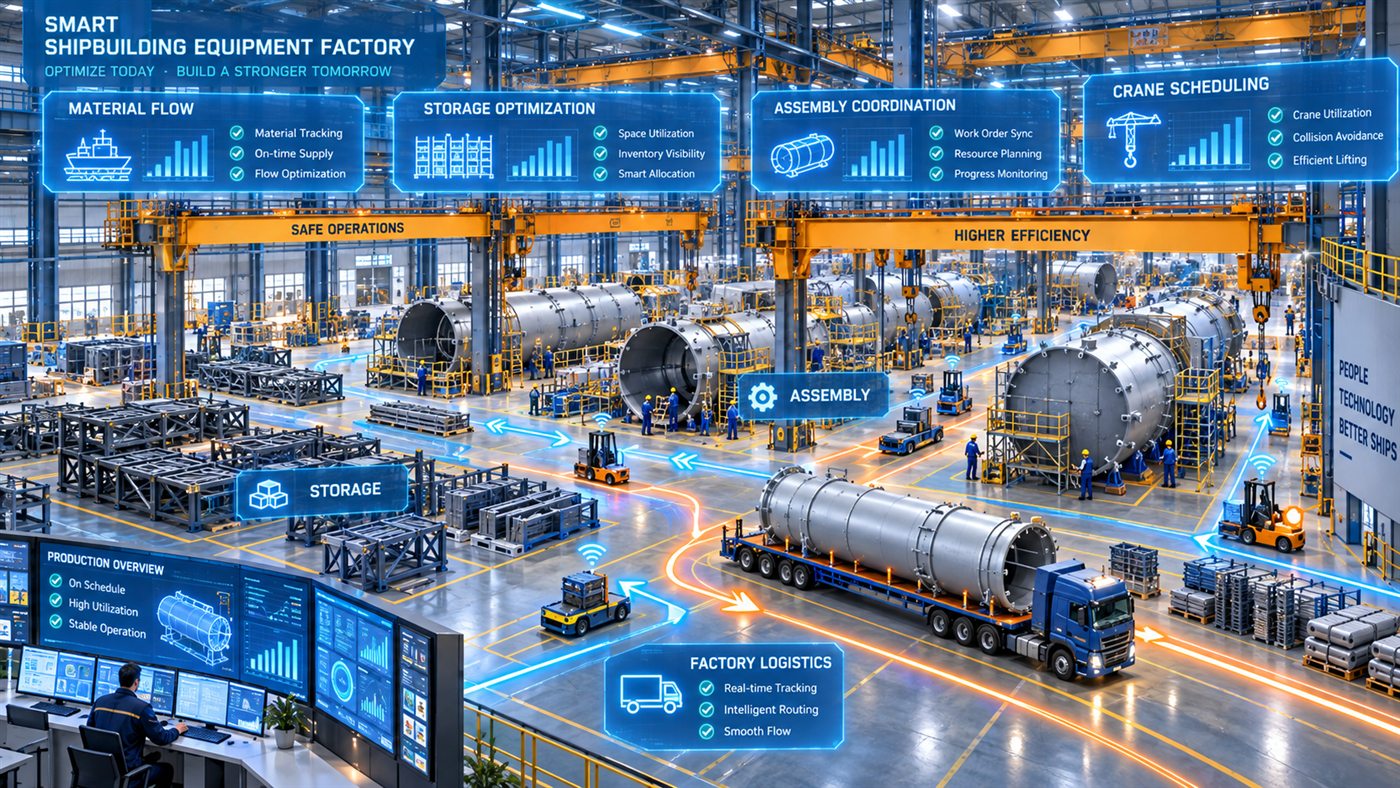
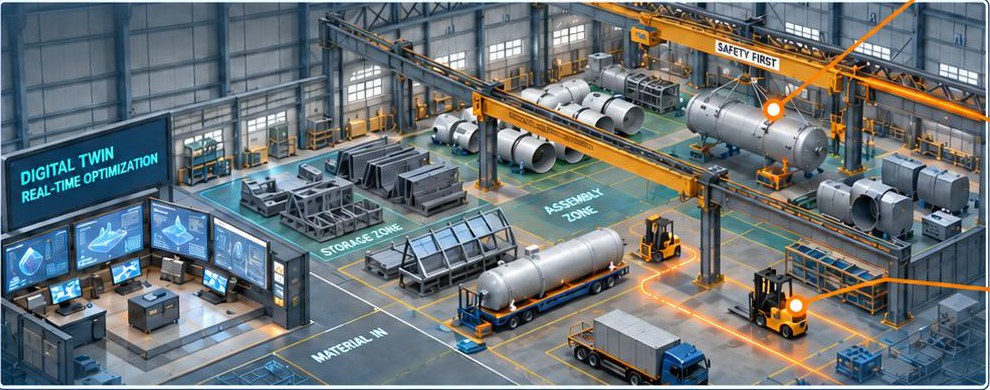
조선 · 조선기자재 제조 부산·경남 조선소와 기자재 기업 · 프로젝트 스케줄링 · 레이아웃 최적화
배 한 척은 수천 개의 블록, 수만 장의 강재, 그리고 여러 해에 걸친 인력 계획입니다. LNG 화물창 작업의 인력 부하를 평탄화하고, 정반(작업장) 배치로 공간을 확보하며, 절단 계획으로 자재 손실을 줄입니다. 기자재 협동조합과는 배차·경로 문제를 풀었습니다.
연구 문제
- 생산 계획 · 공간 최적화 — 비정형 대형 구조물의 작업장(cell) 배정, 납기를 지키면서 유휴 공간 확보.
- 인력 부하 평탄화 — 동시에 진행되는 LNG 화물창 프로젝트의 외주 인력 수요 평탄화.
- 크레인 스케줄링 — 레일을 공유하는 천장 크레인의 간섭과 안전거리.
- 프로젝트 스케줄링 — 중량물 이송과 공장 물류(경로·배차·과적 방지).
- 절단 · 네스팅 — 자재 활용률을 높이는 강판·코일 절단 계획.
파트너 · 재원
- 산업체
- Samsung Heavy Industries, Panasia, DSME, Shinhan Steel, Busan Marine Equipment Association (BMEA)
- 재원
- NIPA Regional Digital Innovation Project (2024–2026) — productivity innovation for the regional marine-equipment industry
동시 작업 탱크(피크) 12 → 9
사용 작업장 8 → 6
용차 횟수 15 → 2
로봇 · 자동화 제조
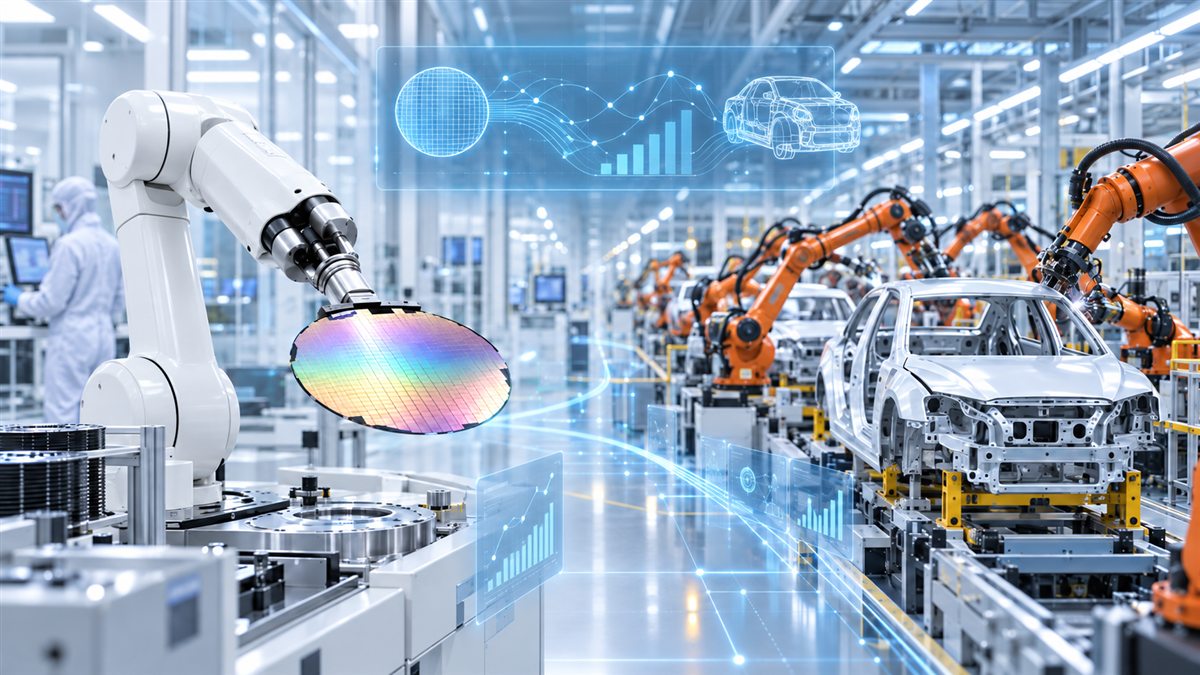
로봇 · 자동화 제조 (Semiconductor & Automotive)반도체 · 자동차 · 자동화 · 스케줄링
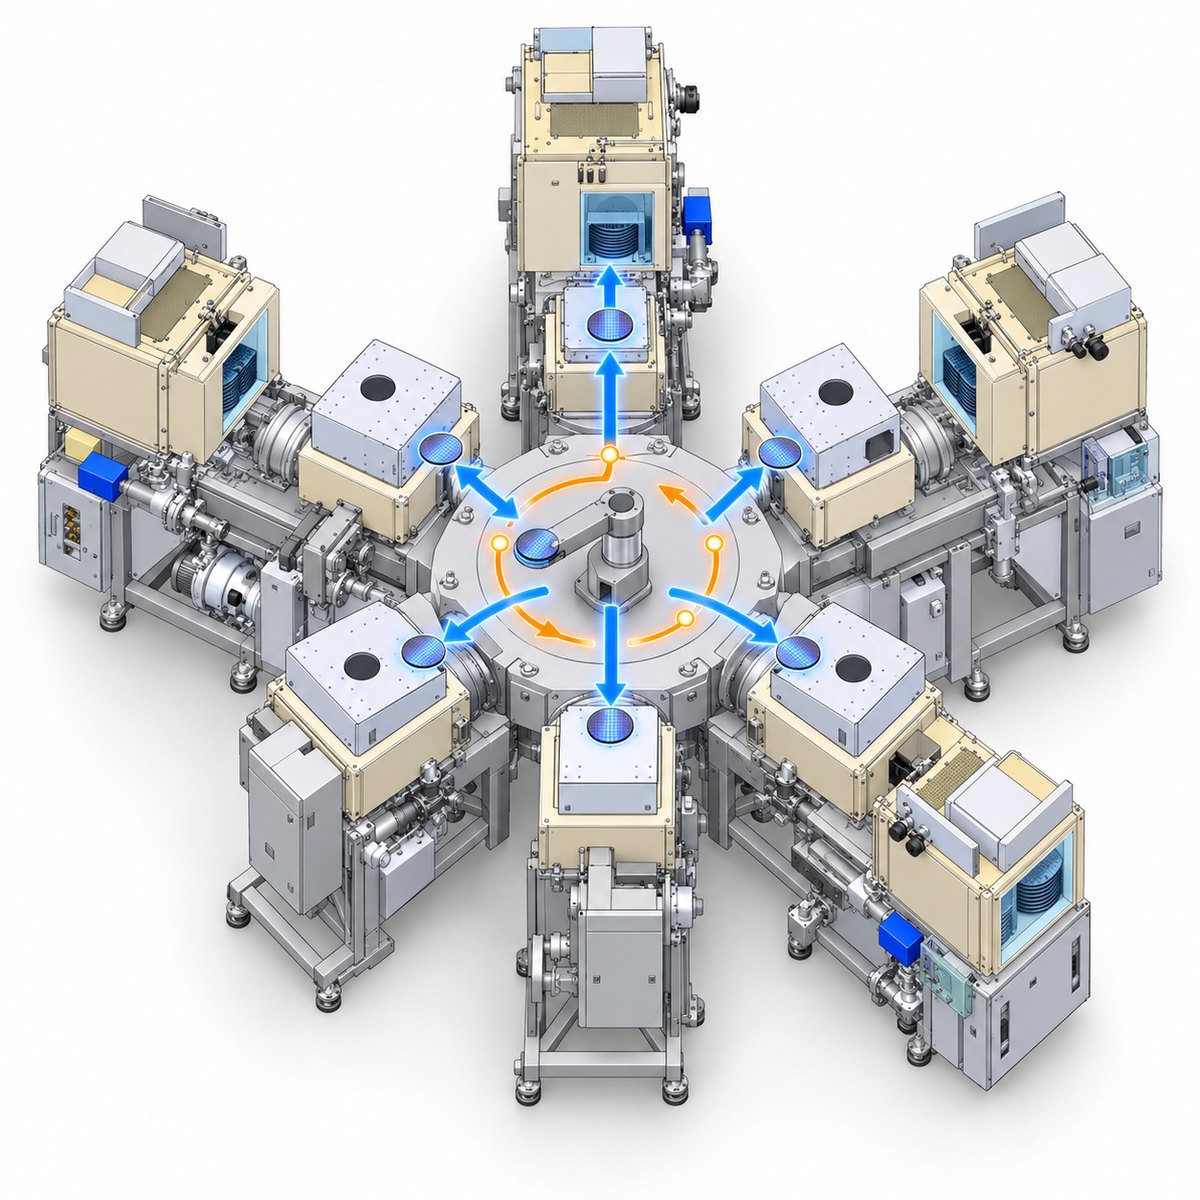
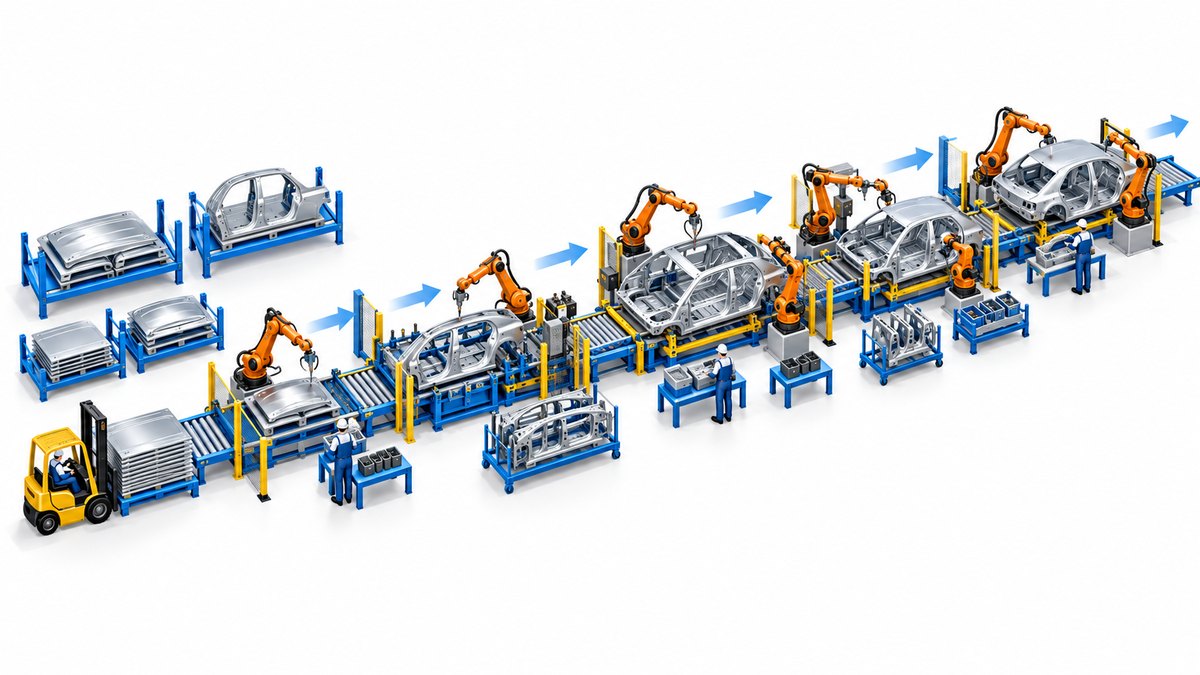
연구실의 이론적 뿌리입니다. 시간 페트리넷으로 모델링한 반도체 클러스터 툴의 로봇 스케줄링 연구가 IEEE TASE 논문 대부분과 IEEE RAS 최우수논문상으로 이어졌고, 같은 접근을 자동차 차체 부품 생산 — 코일 폭 선정과 절단 계획, 조립 라인 자동 설계 — 으로 넓히고 있습니다.
연구 문제
- 로봇 스케줄링 — 양팔 클러스터 툴, 웨이퍼 지연 제약, 챔버 클리닝, 시간 변동에 대한 피드백 제어.
- 공정 최적화 — 조립 라인 설계: 2D 도면·3D 모델·공정 데이터로부터 설비 사양 생성.
- 절단 계획 — 차체 부품용 코일 폭 표준화와 절단 계획.
- 흐름 공정 스케줄링 — 유지보수·대기 시간 제약이 있는 재진입·비례 흐름 공정.
파트너 · 재원
- 산업체
- Sungwoo Hitech, Sewon Metal; earlier work with Lam Research, SEMES, SK hynix, Samsung Electronics
- 수상
- IEEE RAS Best Semiconductor Manufacturing Automation Paper in Theory (2021)
- 재원
- NRF Regional University Excellent Scientist (2020–2023); ERC Human-centred Carbon-neutral Global Supply Chain (2023–2030)
자재 손실률 1.5% → 0.8%
절단 계획 수립 6 h/day → 2 h/day